T-Box jest użyteczny tylko wtedy, gdy potrafi odczytać to, co wie pojazd. Niemal wszystko, co raportuje platforma telematyczna — stan naładowania, napięcia ogniw, prędkość, kody usterek, flagi zderzenia — jest zbierane z magistral pokładowych protokołem CAN, i niemal każda zdalna akcja, od odblokowania po flashowanie firmware, wraca tą samą drogą za pomocą diagnostyki UDS. Ten artykuł wyjaśnia, jak ramki CAN przemieszczają się po pojeździe, jak T-Box nasłuchuje bez zakłócania magistrali i jak naprawdę działa sekwencja UDS ISO 14229 używana do zdalnego flashowania.
Controller Area Network to różnicowa, wielomistrzowska magistrala szeregowa: każdy węzeł widzi każdą ramkę, a arbitraż identyfikatorem komunikatu pozwala ramkom o wyższym priorytecie zdobyć przewód bez kolizji. Klasyczna ramka CAN niesie 11-bitowy (lub rozszerzony 29-bitowy) identyfikator, pole sterujące, do 8 bajtów danych, CRC i bity potwierdzenia. CAN-FD podnosi ładunek do 64 bajtów i w fazie danych przełącza na szybszą przepływność, czego nowoczesne architektury pojazdów elektrycznych potrzebują dla wysokorozdzielczych sygnałów baterii i ADAS. Transceivery CAN T-Boxa zamieniają różnicowe sygnały PHY na ramki zbliżone do UART dla jego MCU, często przez dwa lub trzy izolowane kanały magistrali.
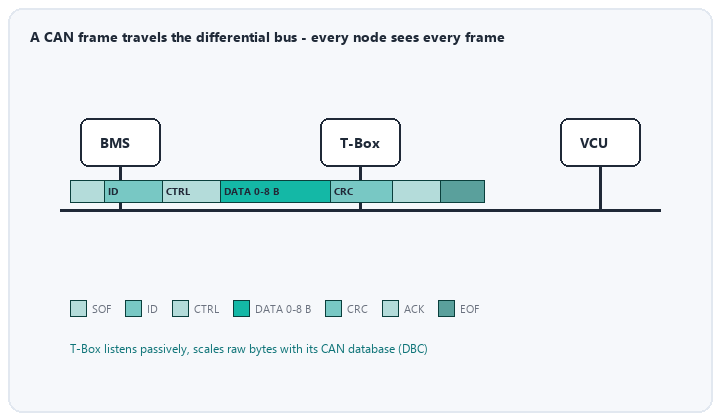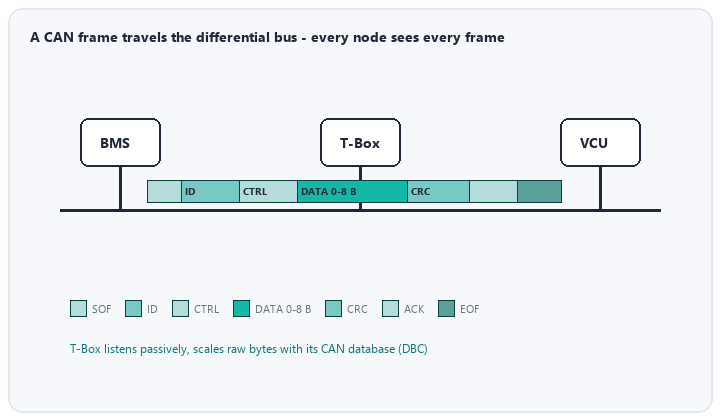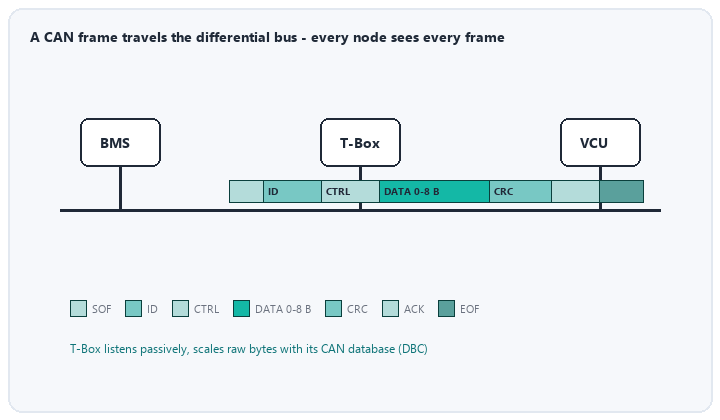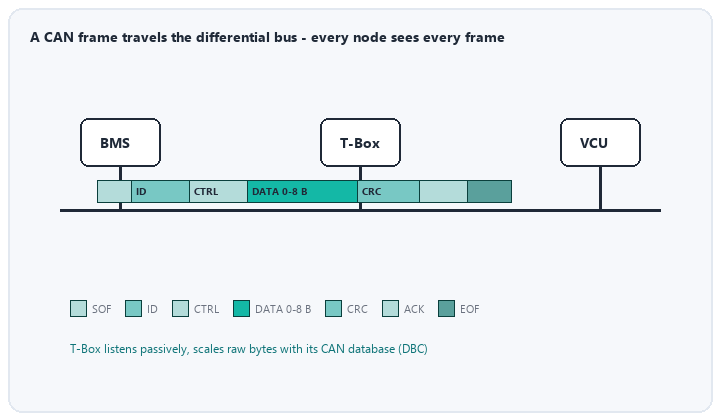
Większość telemetrii zbierana jest pasywnie: T-Box subskrybuje okresowe ramki rozgłoszeniowe — np. BMS publikujący napięcie pakietu co 100 ms — skaluje surowe bajty za pomocą bazowej bazy CAN pojazdu (DBC) i oznacza je czasem GNSS. Pasywne nasłuchiwanie jest bezpieczne, bo nie dodaje ruchu. Gdy platforma potrzebuje danych, których nikt nie rozgłasza, T-Box staje się aktywnym testerem diagnostycznym, wysyłając zapytania zaadresowane do konkretnego ECU i czytając odpowiedzi. Zdalne polecenia — wstępne przygotowanie kabiny, blokada drzwi — wydawane są tak samo, chronione przez uwierzytelnianie i bezpieczną komunikację pokładową, by przejęty T-Box nie mógł wstrzyknąć nieautoryzowanych ramek.
Unified Diagnostic Services to ustandaryzowany język klient-serwer między testerem (tu T-Boxem) a ECU. Każda usługa ma identyfikator usługi (SID). Usługi, z którymi inżynier telematyki spotyka się najczęściej:
Zdalne pobieranie firmware to najbardziej zgrany proces UDS. T-Box odbiera obraz przez sieć komórkową, weryfikuje go, a następnie prowadzi docelowe ECU przez ustaloną sekwencję:
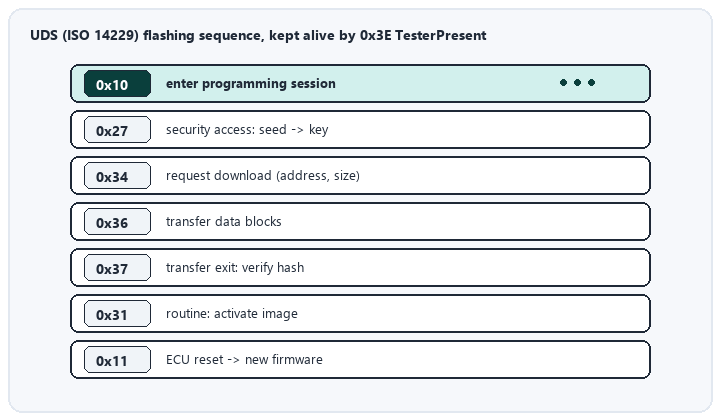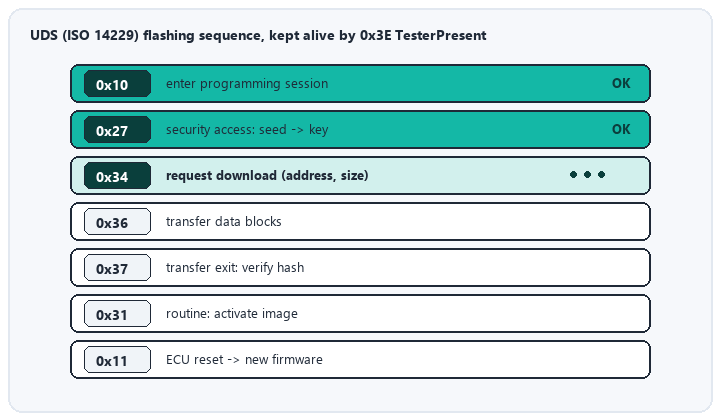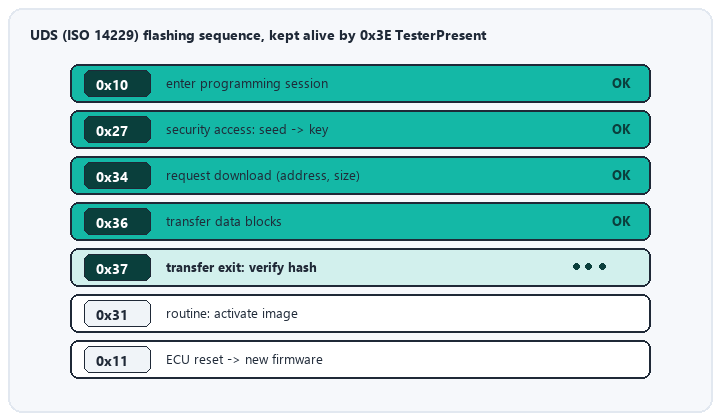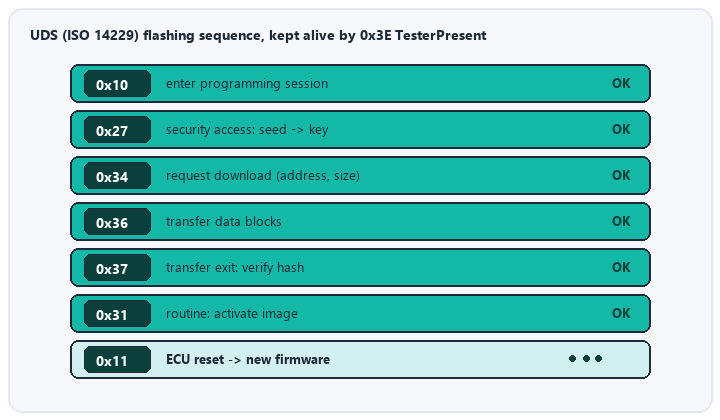
W architekturach opartych na IP te same usługi działają na DoIP (ISO 13400) przez Automotive Ethernet; logika usług jest identyczna, zmienia się tylko transport.
Obciążenie magistrali, limity czasu komunikatów i wybudzanie sieci częściowej trzeba zaprojektować tak, by telemetria nigdy nie odbierała zasobów ruchowi bezpieczeństwa. Flashowanie ma być wznawialne i odporne na utratę zasilania: ECU przerwane w trakcie aktualizacji musi wystartować w bootloaderze i przyjąć ponowny transfer, zamiast stać się bezużytecznym. Adresowanie funkcjonalne (jedno zapytanie do wielu ECU) zarezerwowane jest dla TesterPresent i skoordynowanych resetów — nigdy dla usług zapisu, gdzie równoczesne odpowiedzi by się zderzyły. Zdycyplinowane stosowanie tych zasad oddziela platformę telematyczną, która czysto aktualizuje 100 000 pojazdów, od tej, która unieruchamia flotę.
Flashowanie UDS i ciągły monitoring magistrali wymagają zasilania T-Boxa, które nigdy nie pada. Weijiang Power dostarcza szerokotemperaturowe ogniwa zapasowe NiMH i litowe oraz niestandardowe pakiety, które utrzymują jednostki telematyczne przy życiu przez cykle zapłonu, spadki napięcia i utratę zasilania po zderzeniu — z dopasowanym binningiem rezystancji wewnętrznej, zgrzewanymi połączeniami i pełną dokumentacją transportową/bezpieczeństwa. Prześlij nam architekturę szyny i profil prądu w najgorszym przypadku, a zaprojektujemy wokół niej zasilanie zapasowe.


